
Fachgruppe Maschinelles Lernen im Maschinenbau
Angewandte Forschung im Bereich der industriellen künstlichen Intelligenz
Wir forschen und lehren an Methoden des maschinellen Lernens und der künstlichen Intelligenz im Kontext von Maschinenbau- und Produktionsanwendungen.
Automatisierungstechnik, Prozessoptimierung, Industrielle Anomalieerkennung, Robotersteuerungen, Computervision, Natural Language Processing, Maschinendatenverarbeitung
Forschungsgebiete
Reallabor „KI & Robots“
Im Reallabor „KI & Robots“ untersuchen wir den Einsatz intelligenter Methoden in automatisierten Produktions- und Logistikprozessen. An realen Versuchssystemen wie Pusher, Regalsystem und Scanner werden das Zusammenspiel von Sensorik, Robotik, Datenverarbeitung und künstlicher Intelligenz sowie deren Einsatz in praxisnahen Automatisierungsaufgaben erprobt.
Pusher
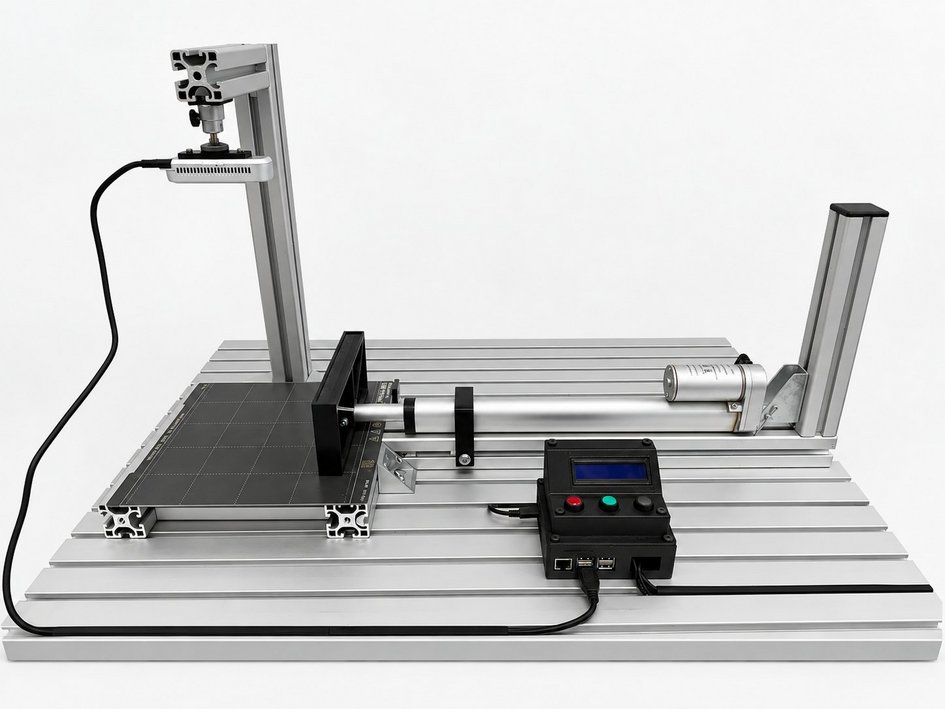
Der Pusher ist eine zentrale Station im automatisierten Materialfluss des Reallabors „KI & Robots“. Er dient dazu, gedruckte Bauteile mechanisch von der Druckplatte zu lösen und gleichzeitig die Platte auf ihre Wiederverwendbarkeit zu prüfen. In Verbindung mit weiteren Stationen wie Regalsystem, Roboterarm und Qualitätskontrolle bildet er einen wichtigen Bestandteil des automatisierten Handlings von Bauteilen und Druckplatten.
JobOx-Regalsystem
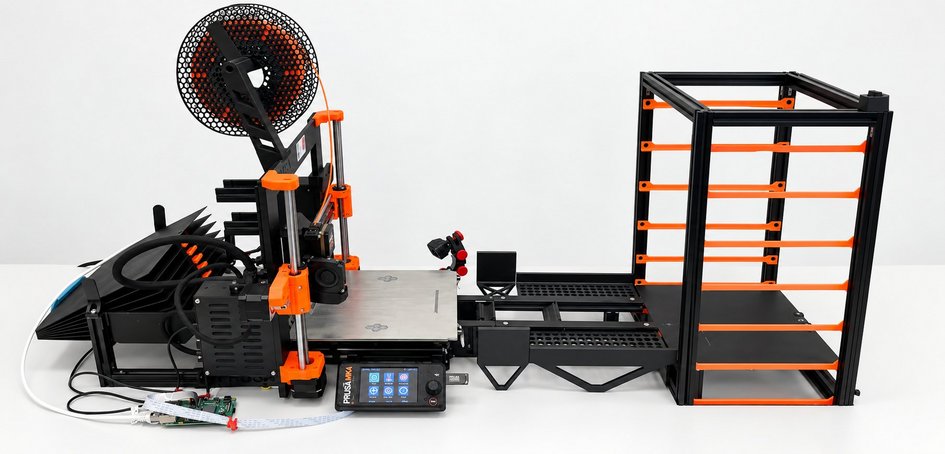
Das JobOx-Regalsystem dient im Reallabor als Puffer- und Übergabestation für Druckplatten innerhalb des automatisierten 3D-Druck-Prozesses. Fertige und wiederverwendbare Druckplatten können zwischengespeichert und bedarfsgerecht zwischen den einzelnen Stationen weitergeleitet werden. Dadurch werden Druckprozess und nachgelagerte Arbeitsschritte zeitlich voneinander entkoppelt und manuelle Wechselvorgänge reduziert. In Verbindung mit Pusher, Scanner und Roboterarm entsteht so ein automatisierter Materialfluss für den kontinuierlichen Betrieb einer 3D-Druck-Umgebung.
Revopoint MetroX
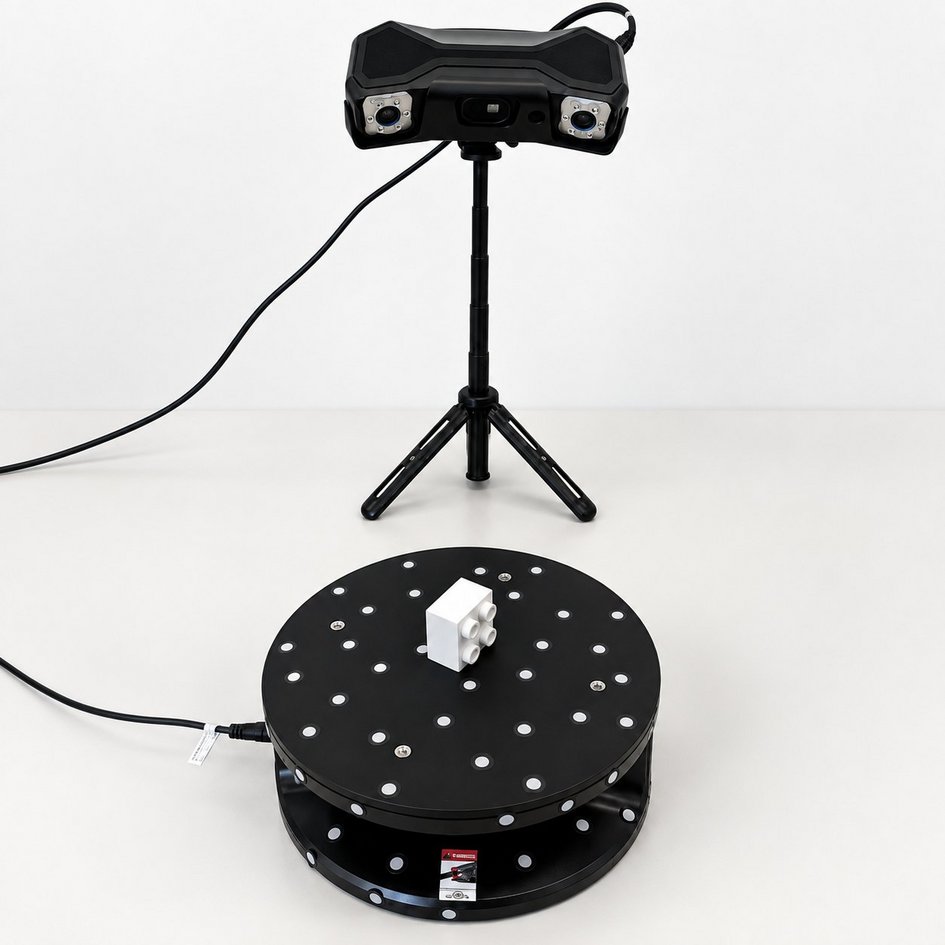
Mit dem Revopoint MetroX werden reale Objekte dreidimensional erfasst und als digitale Modelle weiterverarbeitet. In Verbindung mit dem automatischen Zwei-Achsen-Drehtisch können Scanvorgänge reproduzierbar durchgeführt und die erzeugten Daten anschließend als Punktewolke oder Gitterkörper bearbeitet, geglättet und exportiert werden. Das System ermöglicht damit die praxisnahe Digitalisierung von Bauteilen und deren weitere Nutzung in digitalen Entwicklungs- und Analyseprozessen.
RoboBrain & RoboSim
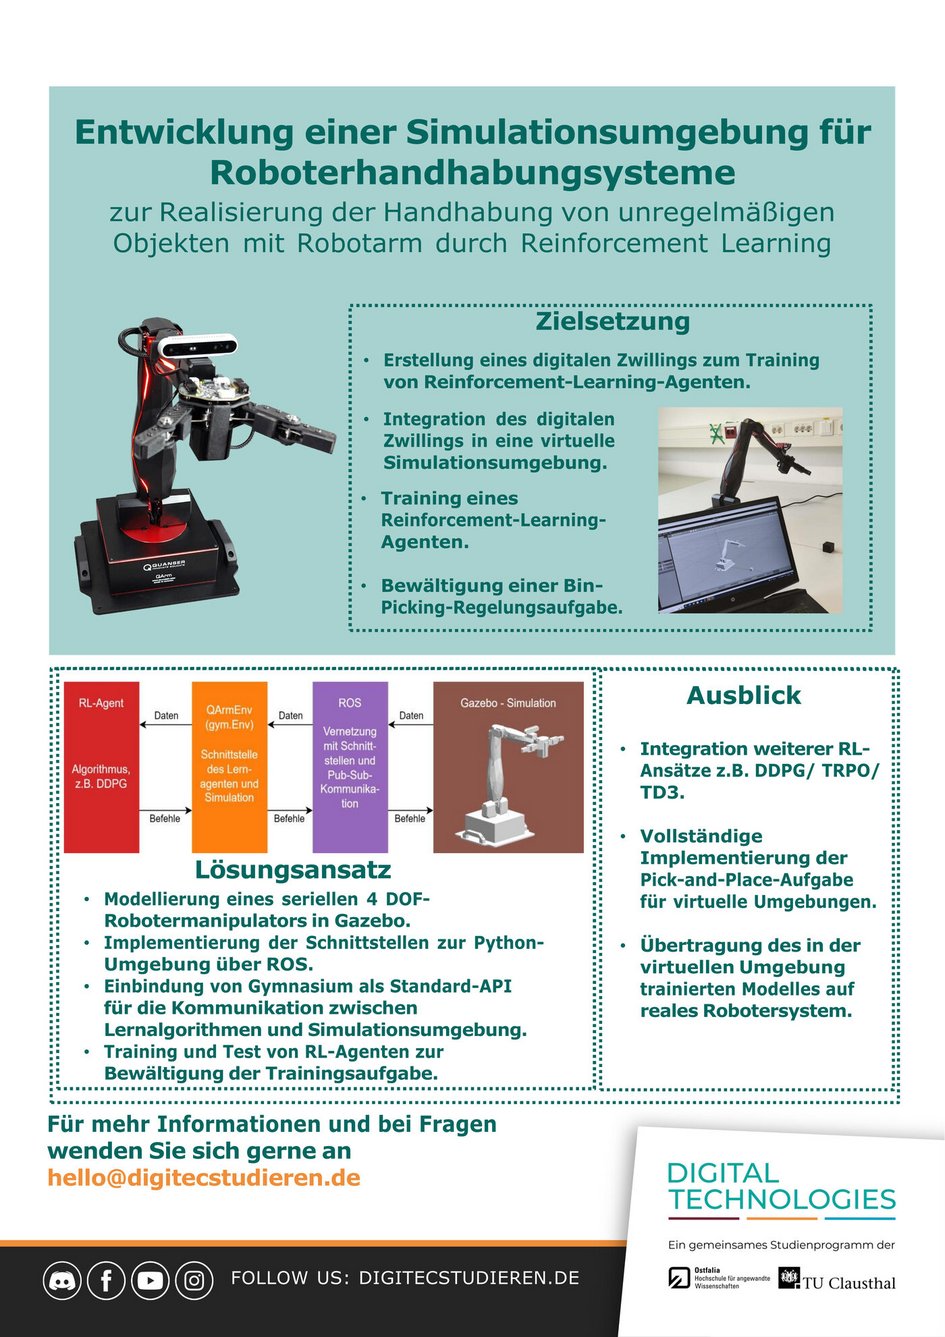
Im Projekt RoboBrain & RoboSim werden Methoden zur intelligenten Steuerung und Simulation robotischer Systeme untersucht. Virtuelle Modelle und reale Robotersysteme sollen dabei miteinander verbunden werden, um Steuerungs- und Lernverfahren zunächst in der Simulation zu entwickeln und anschließend unter realen Bedingungen zu erproben.
Nxt3DP
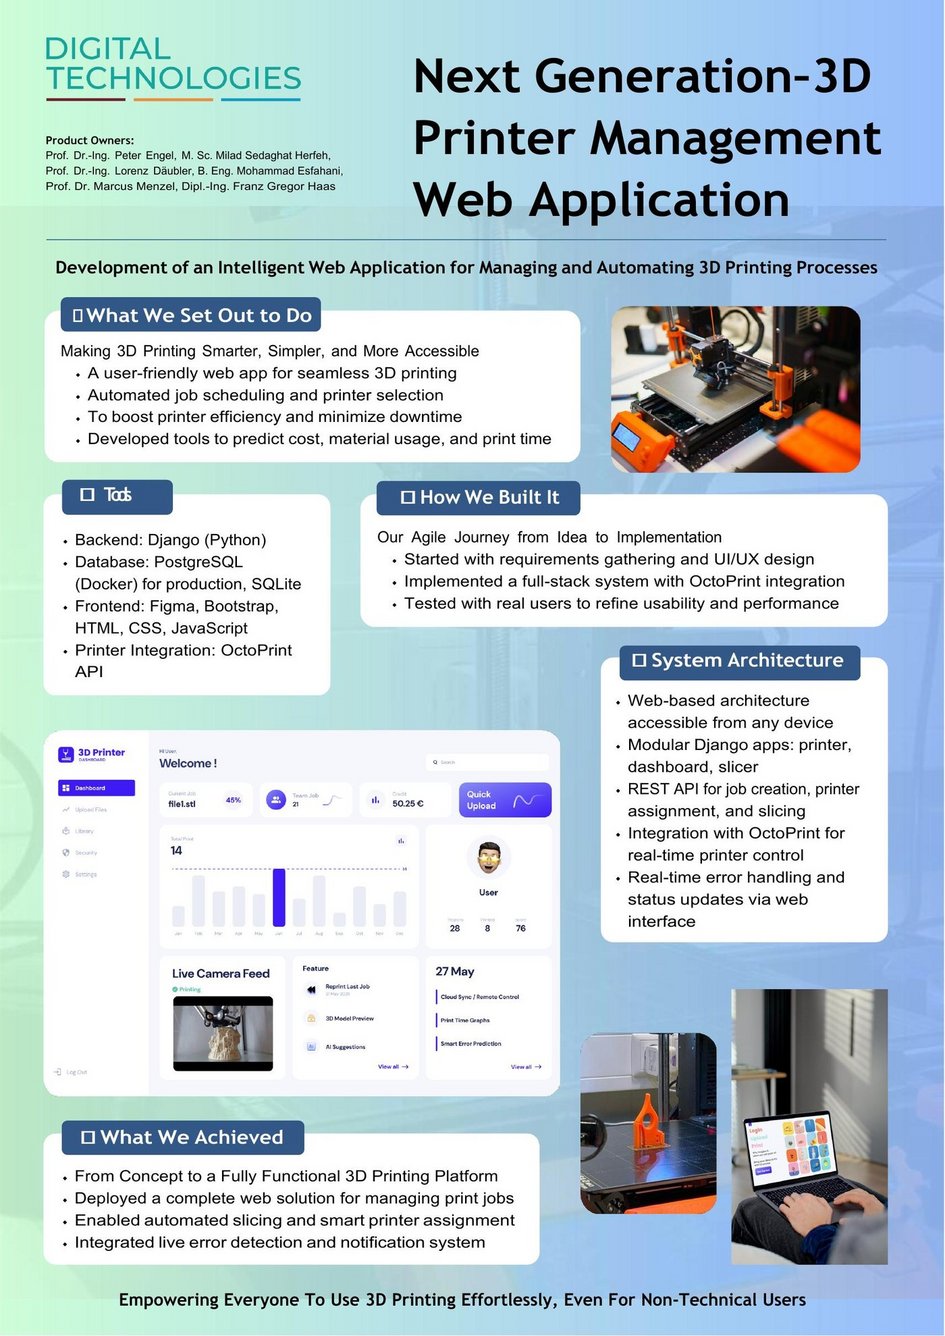
Nxt3DP beschäftigt sich mit der Digitalisierung und Automatisierung von Prozessen rund um den 3D-Druck. Entwickelt wird eine Plattform, die Arbeitsschritte von der Bereitstellung eines 3D-Modells über Slicing und Druckvorbereitung bis zur Auftragsverwaltung und Überwachung unterstützt. Ein weiterer Schwerpunkt liegt auf der Untersuchung agentischer KI-Verfahren zur intelligenten Unterstützung und Automatisierung der Druckvorbereitung.
PrintABot
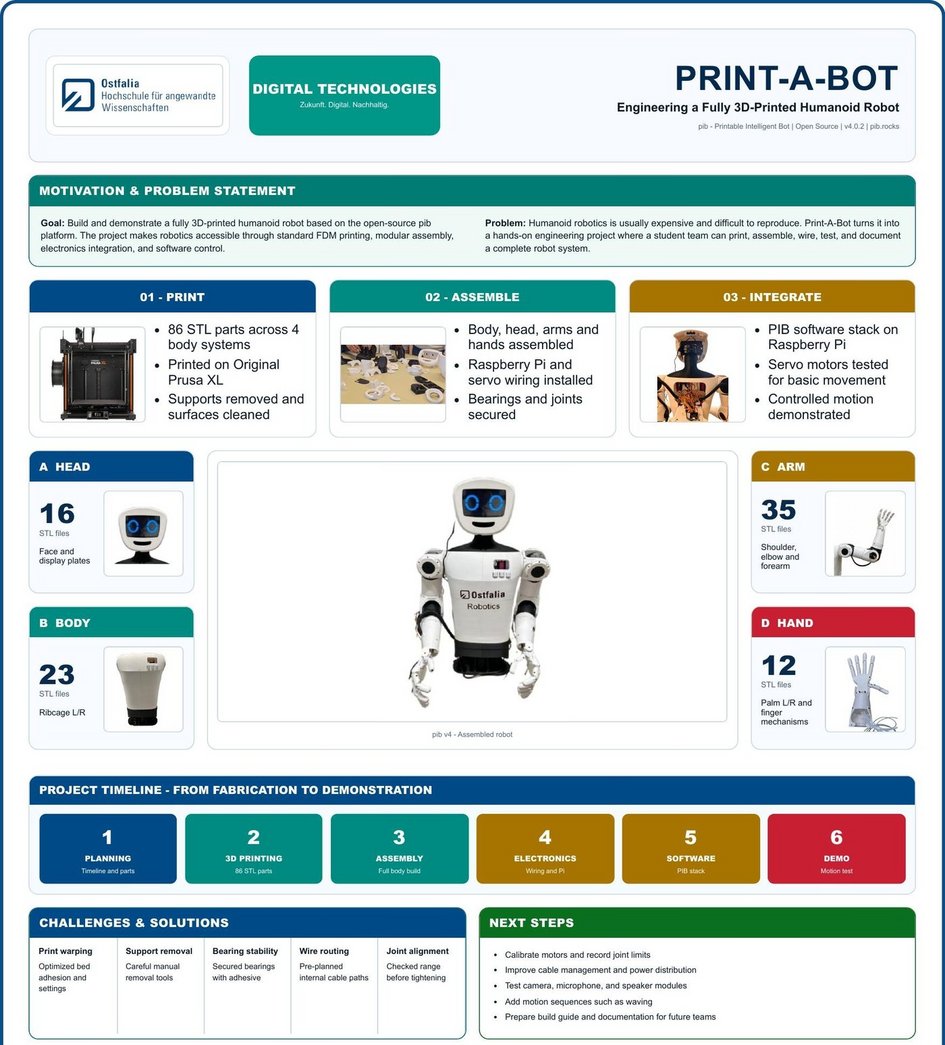
Im Projekt PrintABot wird ein humanoides Robotersystem entwickelt, dessen mechanische Komponenten weitgehend mittels 3D-Druck gefertigt werden. Im Mittelpunkt stehen das Zusammenspiel von Konstruktion, additiver Fertigung, Elektronik, Sensorik und Aktorik sowie die Programmierung und Steuerung der Bewegungsabläufe des Roboters.
Coupled Tanks
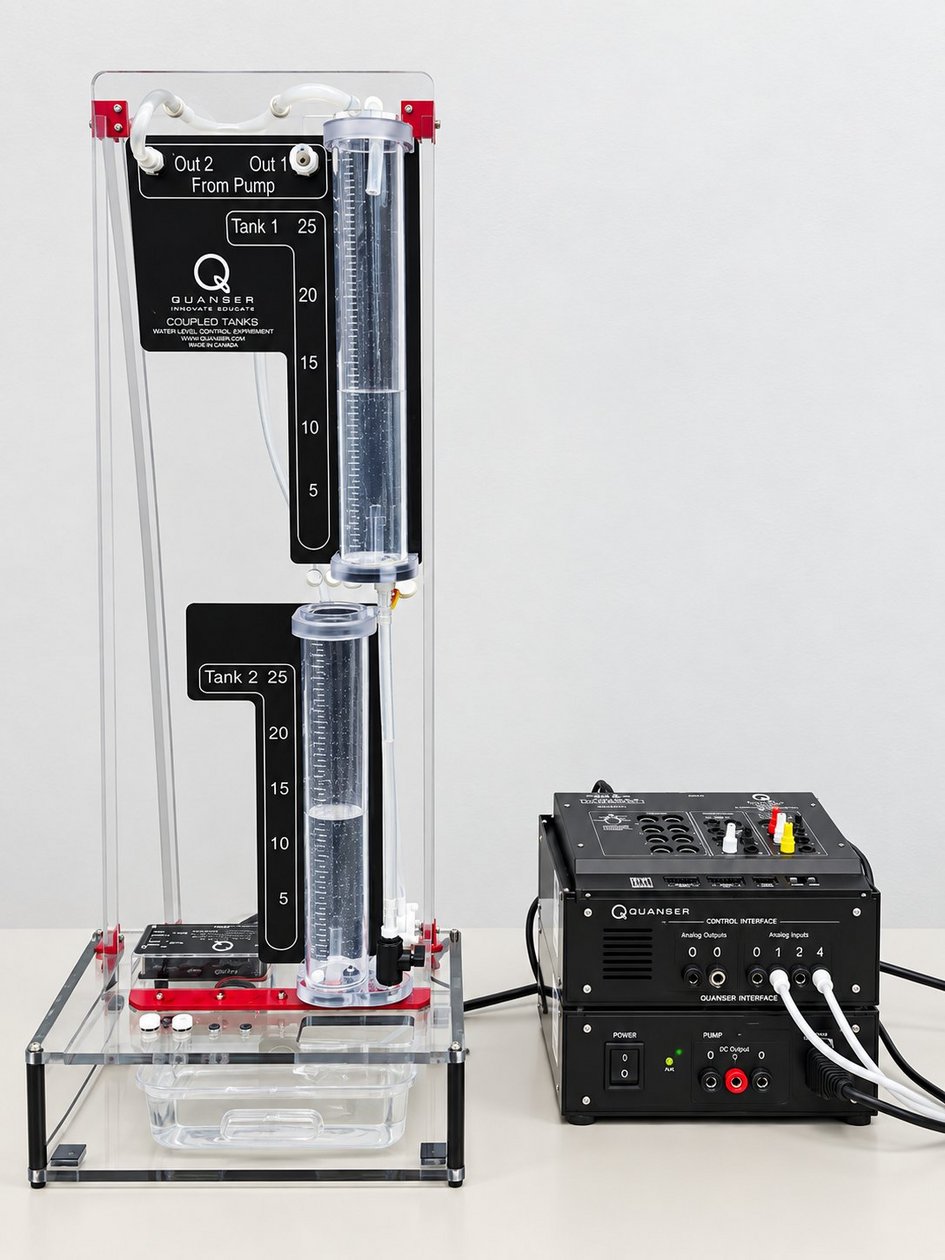
Datengetriebene Modellierung und Regelung eines gekoppelten Tanksystems
In diesem Forschungsprojekt am Institut für Mechatronik der Ostfalia werden verschiedene Fragestellungen des maschinellen Lernens an einem realen Coupled-Tank-System untersucht – einem zweistufigen Flüssigkeitsbehälter, dessen Füllstand über eine Pumpe gesteuert wird und der als Modellanlage für verfahrenstechnische Prozesse dient. Im Zentrum steht dabei die Frage, wie sich der Füllstand mithilfe datengetriebener Verfahren präzise vorhersagen und daraus eine modellprädiktive Regelung ableiten lässt.
Untersucht wird sowohl der Vergleich klassischer Verfahren wie Random Forest und Gradient Boosting mit neuronalen Sequenzmodellen wie LSTM, GRU, 1D-CNN, Transformer und TSMixer, als auch die Frage, wie stabil solche Vorhersagen über unterschiedliche Prognosehorizonte bleiben. Das Projekt liefert damit Erkenntnisse darüber, welche Modellklassen sich für die kurzfristige Prozessüberwachung eignen und wo die Grenzen datengetriebener Ansätze im Vergleich zu klassischen Regelungskonzepten liegen.
MiniRobots
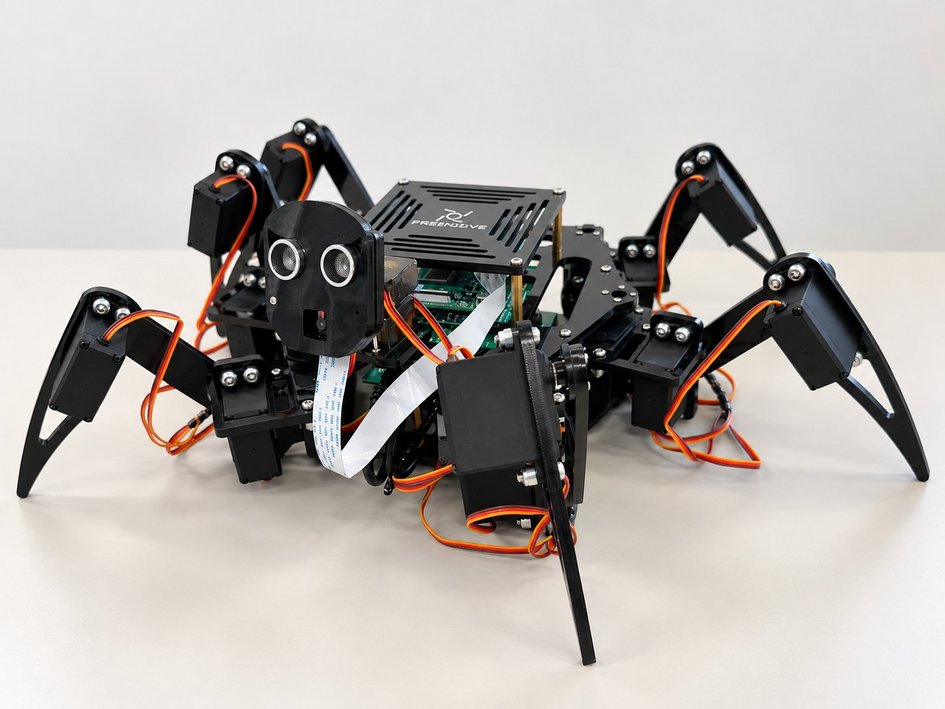
Im Bereich MiniRobots untersuchen wir verschiedene kompakte Robotersysteme wie RoboDog, Spider Robot und JetTank. Im Mittelpunkt stehen deren Steuerung und die Frage, wie Verfahren der künstlichen Intelligenz und Datenverarbeitung zuverlässig auf kleinen Steuergeräten und Edge Devices ausgeführt und für autonome Funktionen genutzt werden können.
JetTank
Der JetTank ist eine mobile Roboterplattform auf Basis des NVIDIA Jetson Nano und verbindet einen Kettenantrieb mit Kamera und robotischem Greifarm. Die Plattform ermöglicht die praktische Untersuchung von Computer-Vision- und KI-Verfahren direkt auf einem Edge Device, beispielsweise für Hinderniserkennung, Objektverfolgung und autonome Bewegungsaufgaben. Damit eignet sich der JetTank zur Erprobung intelligenter Steuerungs- und Wahrnehmungsverfahren auf kompakten mobilen Robotersystemen.
LeRobot
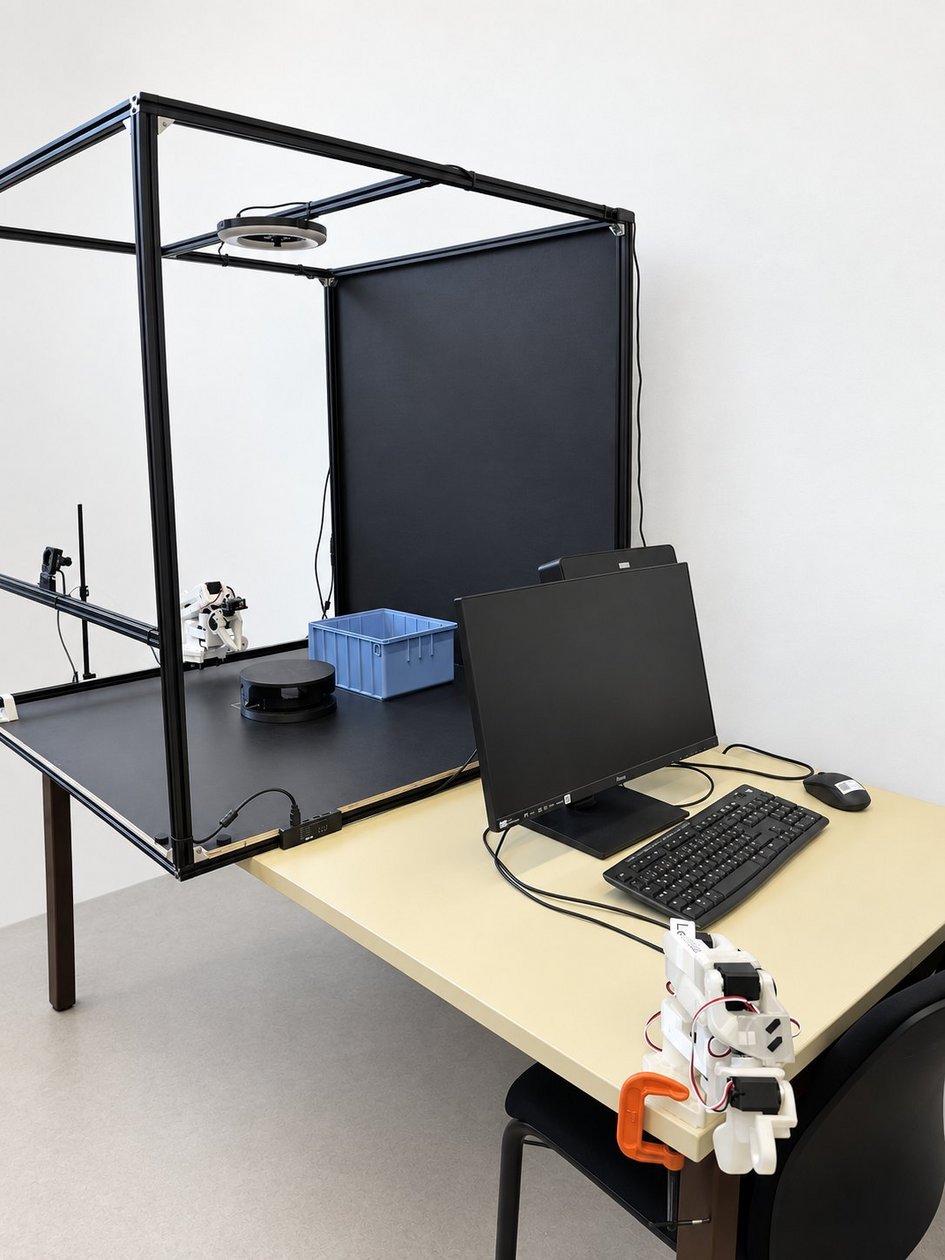
Im Projekt LeRobot untersuchen wir Lern- und Steuerungsverfahren für kompakte Roboterarme. Die Systeme ermöglichen die praktische Erprobung von Trainingsmethoden, kamerabasierter Wahrnehmung und robotischen Manipulationsaufgaben. Dabei werden unterschiedliche Ansätze experimentell umgesetzt und hinsichtlich ihrer Eignung für reale Robotikanwendungen untersucht und verglichen.